Aux États-Unis, des chercheurs alertent sur une faille visuelle susceptible de perturber les décisions de véhicules, drones et robots autonomes.
Publiée le 24 septembre 2026, cette étude rapportée par Earth.com, un média en ligne consacré aux sciences et à l’environnement, montre qu’un décor très banal peut suffire à fausser l’évaluation des distances par une machine. Des bandes noires et blanches, une grille ou un motif répétitif peuvent ainsi devenir une source de confusion pour certains systèmes de perception.
Des motifs ordinaires qui brouillent la vision des machines
Les véhicules autonomes utilisent des caméras, mais aussi d’autres capteurs, pour analyser ce qui les entoure. Ils doivent identifier les obstacles, estimer leur position et déterminer leur éloignement avant de freiner, de tourner ou de changer de trajectoire.
Or, les travaux menés à l’université de Floride mettent en lumière une faiblesse : des motifs visuels qui se répètent à intervalles réguliers peuvent perturber le calcul de profondeur. Une clôture grillagée, les barreaux d’un parking ou des lattes de bois peuvent présenter ce type de structure.
Un obstacle peut alors sembler beaucoup plus proche ou beaucoup plus éloigné qu’il ne l’est réellement, avec des conséquences possibles sur le freinage ou la direction.
Le risque ne relève donc pas uniquement d’une tentative malveillante. Le décor urbain et routier peut, à lui seul, réunir les conditions capables de provoquer une erreur.
Sara Rampazzi, professeure assistante à l’université de Floride et responsable principale de ces travaux, souligne que ces situations peuvent apparaître naturellement. Selon elle, il ne s’agit pas seulement d’imaginer une attaque sophistiquée : cela constitue aussi un enjeu de sécurité.
Pourquoi deux caméras peuvent se tromper
L’étude s’intéresse particulièrement aux dispositifs reposant sur la vision stéréoscopique. Le principe est proche de la vision humaine : deux caméras, placées à faible distance l’une de l’autre, filment la même scène sous deux angles légèrement différents.
Le système compare ensuite les deux images. Il repère un point visuel dans la première image, cherche son correspondant dans la seconde et mesure son décalage. Cette différence permet d’estimer la distance séparant la caméra de l’objet observé.
Avec un motif répétitif, le calcul se complique. Si plusieurs bandes se ressemblent, l’ordinateur peut associer une bande de la première image à la mauvaise bande de la seconde. Il obtient alors une distance erronée, tout en affichant un niveau de confiance élevé dans son résultat.
- Une grille peut contenir de nombreux éléments visuellement similaires.
- Des rayures rapprochées peuvent rendre l’association entre les deux images ambiguë.
- Une petite zone portant le motif peut suffire à perturber le calcul.
- L’erreur peut concerner les algorithmes classiques comme les modèles fondés sur l’IA.
Les chercheurs de Floride ont travaillé avec deux universités japonaises. Ils ont testé différents capteurs, méthodes de calcul et modèles d’IA. La faiblesse observée s’est retrouvée dans presque toutes les configurations étudiées.
Un essai sur un véhicule dans des conditions contrôlées
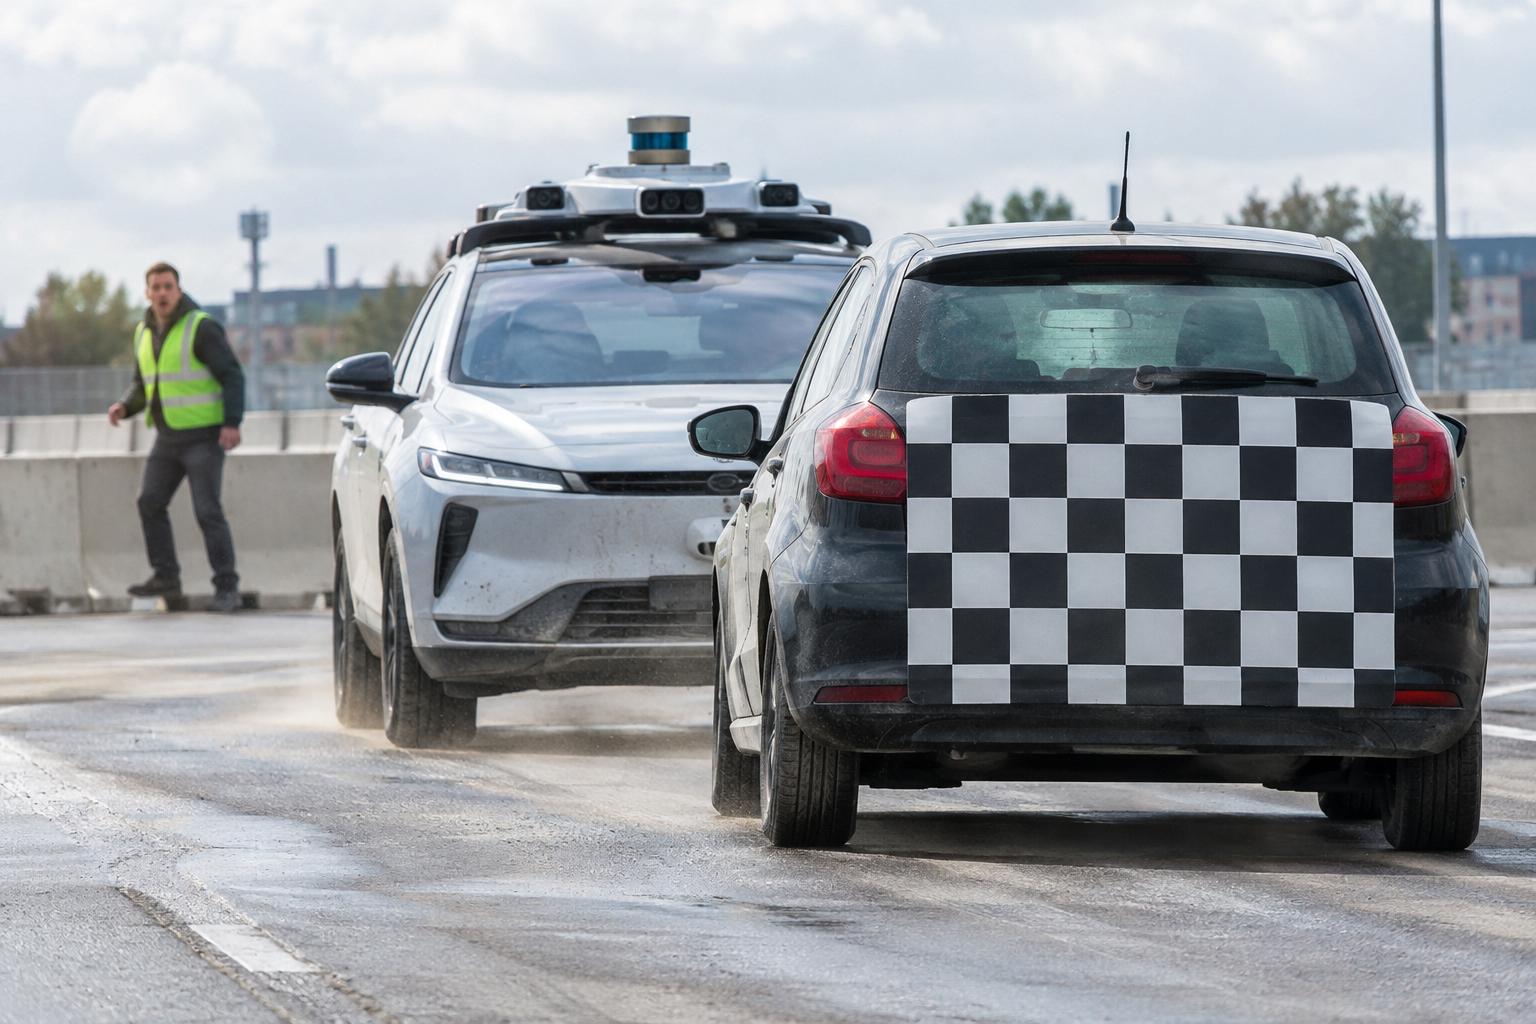
Pour mesurer les effets de cette vulnérabilité, l’équipe a projeté un motif de type damier sur l’arrière d’un véhicule. Le système de perception du véhicule autonome a alors interprété une partie de la voiture située devant lui comme plus proche qu’elle ne l’était.
Une telle erreur peut entraîner une réaction inattendue. Dans le cas d’une voiture, un freinage brutal risque de surprendre les conducteurs qui suivent. Pour un drone, une mauvaise estimation de distance peut conduire à une manœuvre soudaine près d’un bâtiment, d’un véhicule ou d’un autre obstacle. Les robots terrestres sont exposés au même type de difficulté dans les entrepôts, les trottoirs ou les espaces industriels.
« Pour un véhicule autonome, un freinage brusque inattendu pourrait créer un danger pour les véhicules qui le suivent », explique Sara Rampazzi. « Pour un drone ou un robot, une estimation incorrecte de la profondeur pourrait provoquer une manœuvre soudaine ou une collision. »
Les essais se sont déroulés sur une installation contrôlée dédiée aux véhicules autonomes de l’université de Floride. Cet environnement a permis de reproduire les mêmes conditions visuelles sans exposer des usagers de la route à un danger.
Une faille qui ne nécessite pas de couvrir tout le décor
Le point le plus préoccupant tient à la taille du motif nécessaire. Les chercheurs indiquent qu’il n’est pas indispensable de recouvrir l’ensemble du champ de vision. Une zone limitée, placée à un endroit stratégique, peut suffire à modifier l’estimation de la profondeur.
Cette observation rappelle que la sécurité d’un système automatisé ne dépend pas seulement de la qualité d’une caméra ou de la puissance de calcul. Elle repose aussi sur la capacité du logiciel à reconnaître ses propres incertitudes. Lorsqu’il ne sait pas précisément ce qu’il voit, un système devrait éviter de prendre une décision trop catégorique.
Corriger la cause plutôt que multiplier les exemples
Les chercheurs n’ont pas choisi de se contenter d’ajouter à l’IA de nombreuses images de grilles, de rayures ou de damiers. Cette méthode pourrait aider dans certains cas, sans garantir que le système résistera à toutes les variations possibles de motifs.
Ils ont préféré s’attaquer au mécanisme de l’erreur. Pour les méthodes classiques d’estimation de profondeur, ils ont élaboré une correction logicielle capable de détecter les motifs répétés. Le dispositif évite alors de verrouiller le calcul sur une correspondance visuelle incertaine.
Pour les systèmes reposant sur l’IA, les modèles ont été modifiés afin qu’ils réagissent autrement lorsqu’ils rencontrent ces répétitions. Les correctifs ont été évalués à la fois en simulation et à bord d’un vrai véhicule équipé de capteurs.
Sara Rampazzi résume cette démarche ainsi : « Nous cherchons à trouver et à résoudre la cause profonde du problème, au lieu d’ajouter simplement davantage de données, comme en utilisant un modèle d’IA plus sophistiqué. »
Quelle situation en France ?
En France, les véhicules dotés de fonctions de conduite automatisée restent soumis aux règles du Code de la route et à des exigences d’homologation. Les systèmes autorisés ne dispensent pas automatiquement l’utilisateur de ses responsabilités : les conditions d’usage définies par le constructeur et par la réglementation sont déterminantes.
Cette étude américaine concerne surtout la robustesse technique des outils de perception. Elle intéresse directement les autorités, les fabricants et les entreprises qui développent des véhicules, des robots de livraison ou des drones. Pour circuler en sécurité, ces appareils ne peuvent pas reposer sur une seule lecture visuelle de leur environnement.
La combinaison de plusieurs sources d’information peut limiter le risque : caméras, capteurs de distance, cartographie et logiciels capables de signaler une mesure douteuse ne remplissent pas le même rôle. Si l’un des outils interprète mal une série de bandes, un autre capteur peut contribuer à éviter une décision inadaptée.
La perception de profondeur, un enjeu au-delà de l’automobile
La profondeur désigne ici la capacité à situer les objets dans un espace en trois dimensions à partir d’images plates. Elle permet à une machine de distinguer ce qui se trouve au premier plan, ce qui est éloigné et ce qui se déplace dans sa trajectoire.
Cette fonction intervient dans des gestes très concrets : maintenir une distance avec le véhicule précédent, contourner une barrière, se poser avec un drone ou s’arrêter devant un piéton. Le travail présenté en novembre lors d’une conférence de l’Association for Computing Machinery consacrée à la sécurité des communications et de l’informatique rappelle qu’une simple répétition graphique peut mettre à l’épreuve des systèmes parmi les plus avancés.